-
Электронная почта
406909520@qq.com
-
Телефон
17312275363
-
Адрес
Нанкин Pukou District Pudong North Road, 5 Mingfa Co Chuang Штаб - квартира
Nanjing Weixin Space Information Technology Co., Ltd
Принцип работы и сфера применения глубоководной многолучевой батиметрической системы
Дата:2025-11-27Читать:1
Глубоководная многолучевая батиметрическая системаЭто технология топографической съемки морского дна с высоким разрешением, которая позволяет быстро получать высокоточные и полностью покрытые топографические данные морского дна, излучая звуковые волны с широким сектором и получая многоканальные эхо - сигналы. По сравнению с традиционным однолучевым батиметрическим зондированием (при котором глубина воды в дискретных точках может быть получена только вдоль траектории), основное преимущество многолучевого луча заключается в том, что"Ленточные" синхронные измеренияОсобенно подходит для глубоководной разведки обширной и сложной местности. Ниже приводится описание принципов работы и сферы применения.
Принцип работы: от звукового излучения к топографической инверсии
Ядром многолучевой батиметрической системы является преобразование одного эмиссионного импульса в несколько узких лучей, покрывающих определенный сектор с помощью « решетчатого преобразователя + технологии формирования луча», а затем вычисление глубины и положения каждого луча (Footprint) с помощью задержки и интенсивности эхо - сигнала, которое в конечном итоге соединяется с непрерывной топографией морского дна. Его рабочие процессы можно разделить на следующие ключевые компоненты:
1. Компонент аппаратного обеспечения
Система состоит в основномАссортимент преобразователей, блок сбора данных, датчик движения (ориентация / позиционирование), программное обеспечение для обработкиЧетыре компонента:
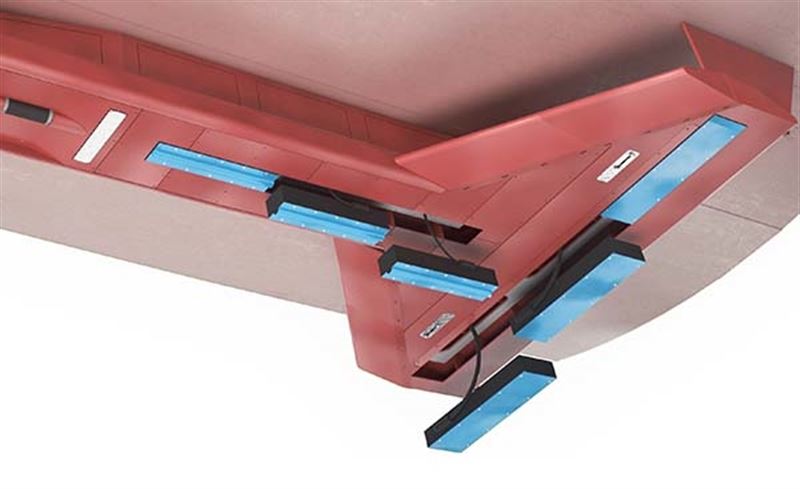
матрица преобразователей:: Обычно устанавливается на дне судна или буксируемом корпусе, интегрируя функции запуска и приема. Запускающая решетка отвечает за передачу высокочастотных звуковых волн на морское дно (частота корректируется с глубиной воды, глубина обычно составляет 12 кГц ~ 50 кГц); Приемная решетка состоит из десятков - сотен элементов решетки, которые используются для получения эхо - сигналов, отраженных от морского дна.
Датчик движения:: Включая GNSS (GNSS), которая обеспечивает абсолютное положение, инерционные измерительные блоки (IMU) для мониторинга положения корпуса (поперечная качка, продольная качка, подъем), акустический доплеровский профилограф скорости потока (ADCP) для обеспечения точности пространственного позиционирования данных.
Модуль обработки данных:: Сбор акустических сигналов, данных о положении, позиционировании в режиме реального времени и создание облаков глубины воды с помощью алгоритмов.
2. Основные рабочие процессы
Звуковая эмиссия и формирование луча:: Преобразователь излучает акустические импульсы в широком секторе (например, 120° ~ 160°) ("ручковый луч" или "веерный луч"). Прохождение приемной решеткиТехнология фазированной решетки(Контролируя фазовую разницу между элементами решетки), эхо - сигналы в широком секторе разбиваются на десятки - тысячи узких лучей (с угловым разрешением 0,1 ° ~ 1 °), которые покрывают приемный сектор, симметричный с излучающим сектором (например, 150° × 150°).
Обнаружение эха и расчет глубины воды:: Задержка эхо - сигнала (дельта т) для каждого луча соответствует времени, когда звуковые волны перемещаются на дно и из него, и в сочетании с профилем скорости звука (Sound Velocity Profile, SVP, который требует предварительного или синхронного измерения температуры, солености и давления морской воды для коррекции скорости звука) рассчитать глубину воды для следа этого луча:
D = 2c · дельта t + коррекция положения / отклонения установки
Среди них c - скорость звука, а дельта t - задержка эха.
коррекция положения и положения:: Из - за боковой качки, продольной качки, подъема и ошибки позиционирования GNSS во время плавания корпуса необходимо динамически корректировать горизонтальное положение (X, Y) и вертикальную глубину (Z) следов луча с помощью данных IMU для обеспечения точности сцепления местности.
Соединение лент и построение диаграмм:: Следы луча непрерывного рейса сортируются по времени / положению, устраняя шумовые точки (например, рыбные популяции, помехи пузырьков) и в конечном итоге генерируя подводный DEM (цифровая модель высоты) с высоким разрешением или трехмерную топографическую карту.
Особенности глубоководных сцен
В глубоководной среде (обычно относится к > 1000 м или даже более 10000 м) многолучевые сталкиваютсяСильное затухание звуковых волн, длительное распространение и сложный шум окружающей средыТакие проблемы, как проблемы, поэтому дизайн системы требует целенаправленной оптимизации:
Низкочастотная эмиссия: Глубоководная вода выбирает звуковые волны с более низкой частотой (например, 12 кГц ~ 30 кГц), чтобы уменьшить затухание (акустическая энергия обратно пропорциональна квадрату частоты), чтобы гарантировать, что эхо может быть эффективно принято.
Мощная эмиссия:: Увеличение излучающей мощности (от нескольких киловатт до десятков киловатт) для компенсации потери акустической энергии при распространении на большие расстояния.
высокоточная коррекция скорости звука:: Глубоководная скорость звука в значительной степени зависит от вертикальной стратификации температуры и солености (например, термоклина, соленого скачка) и должна измеряться в реальном времени с помощью SVP - прибора или CTD (термолярный глубиномер), чтобы избежать погрешности батиметрии, вызванной изгибом акустической линии (глубоководная погрешность может достигать нескольких метров).
Буксировка или AUV:: Чтобы избежать неудобств (например, мощности, стабильности) работы платформы корпуса в глубоководных районах, многолучевые лучи часто интегрируются в автономные подводные роботы (AUV), дистанционно управляемые беспилотные подводные аппараты (ROV) или специальные буксиры для достижения гибкого обнаружения.
Сфера применения: от морской науки до инженерной практики
Многолучевая батиметрическая система является « глазом» глубоководных исследований и широко используется в таких областях, как освоение морских ресурсов, научные исследования, национальная оборона и безопасность:
1. Морская геология и геонаучные исследования
Топография морского дна:: Составление микротопографии подводных гор, желобов, срединно - океанических хребтов, гидротермальных зон и т.д., выявление геологических процессов, таких как движение плит (например, аккреционные клинья в зоне субдукции), вулканическая активность (например, донные вулканические цепи). Например, многолучевое обнаружение сверхглубоководных террас Марианской впадины или обеспечение топографической основы для выбора площадки для бурения IODP (IORIA).
Анализ осадочной среды:: Выявление типов осадочных пород (мутных течений, изобатических течений) и палеоклиматических записей по микроморфологии морского дна (например, по пескам, смывным желобам, грязевым вулканам) и содействие восстановлению древней морской среды.
2. Разведка и освоение морских ресурсов
Обследование нефтегазовых ресурсов:: обнаружение краев континентального шельфа, впадин в бассейнах и других структур (например, разломов, складок), а также ограждение покрытия и накопительного пространства нефтегазового коллектора; Мониторинг рельефа скважин на буровой платформе для обеспечения безопасности операций.
Оценка минеральных ресурсов:: Определение районов распространения полиметаллических конкреций, кобальтоносных корок и залежей гидротермальных сульфидов (например, в зоне Кларион - Клиппертон в Тихом океане) и оценка запасов ресурсов.
Освоение возобновляемых источников энергии:: Планирование участков свайного фундамента морских ветровых электростанций (необходимо избегать желобов, крутых скал), мониторинг маршрутизации подводных кабелей / трубопроводов и снижение риска размыва.
3. Морская инженерия и экологический мониторинг
Строительство морских путей и портов:: картирование портовых вод, водных путей (например, глубоководных водных путей), препятствующих судоходству рифов, отмелей, обеспечение безопасности судоходства крупных судов; Наблюдение за изменениями рельефа местности после проведения дноуглубительных работ.
Обслуживание подводных трубопроводов / оптических кабелей:: Проверка состояния обнаженного, подвешенного или погребенного трубопровода (выявление топографических мутаций с помощью многолучевого излучения) для предотвращения аварий при разрушении.
Предупреждение о стихийных бедствиях:: Мониторинг подводных оползней (например, дестабилизация континентального склона), топографии районов, являющихся источниками цунами (например, хребты & lt; & lt; Свист & gt; & gt;), и оценка их потенциальной угрозы для побережья.
4. В области обороны и безопасности
Обнаружение подводных целей:: Вспомогательный поиск разбившейся подводной лодки, затонувшего судна или мины, повышение точности позиционирования посредством топографического соответствия.
Военно - топографическое обеспечение:: Предоставление высокоточных топографических данных морского дна для скрытой навигации подводных лодок и выбора площадки для посадки.
резюме
Глубоководная многолучевая батиметрическая системаБлагодаря техническому маршруту « Широкосекторальная эмиссия - многолучевой прием - слияние данных из нескольких источников» была реализована эффективная и высокоточная картография глубоководной местности, которая является инструментом современных морских исследований. С миниатюризацией платформы AUV / ROV и внедрением алгоритмов ИИ (таких как автоматическое подавление шума, извлечение топографических характеристик) его ценность в глубоководных научных исследованиях и инженерных приложениях будет еще более заметной.
Последняя статья:Типичная классификация строений домов в топографической съемке
Следующая статья:Технические принципы и области применения беспроводной геодезической РЛС 2025