-
Электронная почта
info@auniontech.com
-
Телефон
15601689581
-
Адрес
Шанхай Xuhui District Hongmei Road 2007, 6 - й этаж, 3 - й этаж
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
Краткое описание технологии трехмерной визуализации машинного зрения (ii)
Дата:2025-12-02Читать:0
Краткое описание технологии трехмерной визуализации машинного зрения (ii)
Структурный свет
Структурный свет (Structured Light), с помощью лазерного диода (Laser Diode, LD) или процессора с цифровым источником света (Digital Light Processor, DLP), проецирует заранее спроектированные узоры со специальной структурой (например, дискретные пятна, полосатый свет, кодированный структурный свет и т. Д.) на объект, используя другую камеру для наблюдения за деформацией рисунка, отраженной через различные высоты объекта, и если поверхность объекта является плоской, наблюдаемый структурный световой узор похож на проекцию, без деформации, но изменяется в определенном масштабе в зависимости от расстояния. Однако, если поверхность измеренного объекта неровная и имеет разницу в высоте, наблюдаемые структурные световые узоры изменяются в разной степени в зависимости от высоты измеренного объекта, и на основе этих деформаций можно рассчитать местоположение и глубину измеренного объекта.
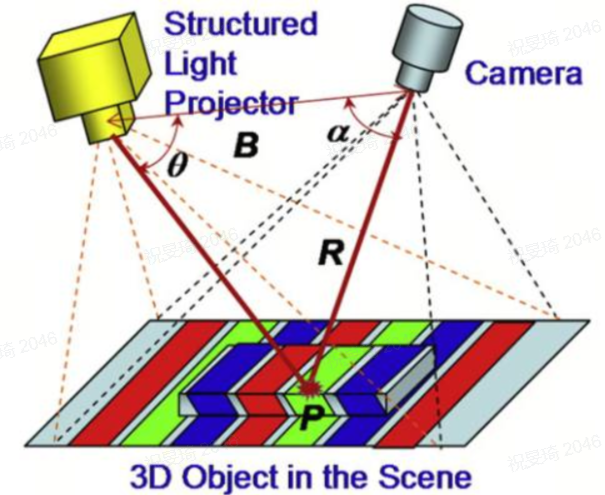
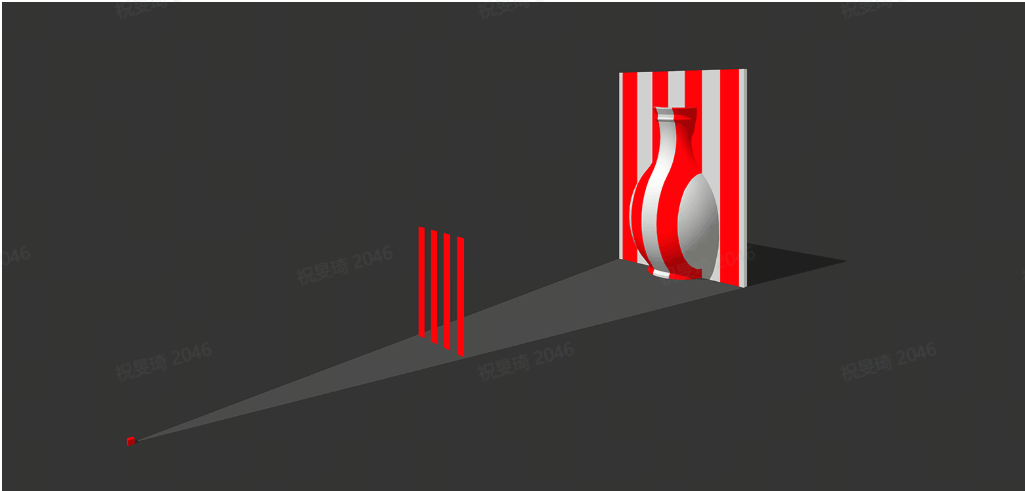
Структурные световые изображения обычно делятся на три этапа (например, технология полосовой проекции):
第1Шаги, полосы производятся:Компьютерное программирование создает синусоидальную полосу, проецирует синусоидальную полосу на объект через проекционное устройство, использует камеру CCD для съемки степени изгиба полосы, модулированной объектом, демодулирует изогнутую полосу, чтобы получить фазу, а затем преобразует фазу в высоту поля. Здесь используется метод четырехступенчатого фазового сдвига, поэтому здесь создаются полосы с четырьмя фазовыми разностями pi / 2. Затем четыре полосы проецируются в минуту на объект (маску), чтобы получить рисунок слева, как показано ниже (и, конечно же, четыре), а также четыре полосы референтной поверхности (не модулированные, те же четыре).
Шаг 2, фазовое восстановление:Модулированная фаза вычисляется из собранных четырех модулированных полос, и полученная здесь фазовая диаграмма представляет собой разрезанную фазовую диаграмму, так как результат, полученный алгоритмом четырехступенчатого сдвига фазы, вычисляется антиклинальной функцией и поэтому ограничен [- pi, pi], то есть каждый раз, когда его значение превышает этот диапазон, он начинает снова.
Шаг 3, 3D - реконструкция:Эти два вычитания получают фазовую разницу, которая представляет собой информацию о высоте относительно эталонной поверхности измеренного объекта, а затем заменяет формулу фазового и высокого преобразования (в которой соответствующие параметры были откалиброваны), получая изображения 3D - структуры, конкретная 3D - реконструкция в значительной степени зависит от поддержки алгоритма, а алгоритмы, необходимые для процесса физической реконструкции, также очень сложны.
Структурная оптическая трехмерная визуализация в настоящее время является основным способом трехмерного визуального восприятия роботов, структурная оптическая система визуализации состоит из нескольких проекторов и камер, часто используемых в структурах: один проектор - одна камера, один проектор - две камеры, один проектор - несколько камер, одна камера - два проектора и одна камера - несколько проекторов и другие типичные структурные формы.
Структурный свет и бинокулярное стереозрение основаны на принципе триангуляции, требующем определенного расстояния между камерой и проектором или между двумя камерами в бинокулярном зрении, а также наличия определенного угла a (обычно > 15°) для достижения измерения, оба имеют большие размеры, если поверхность измеренного объекта крутая или имеет ступеньки, которые могут легко вызвать недостатки затенения.
Роботизированная трехмерная визуальная система наведения, основанная на технологии распознавания структурированного света и трехмерных объектов, позволяет свободно находить и захватывать части, разбросанные в более широком диапазоне измерений глубины. По сравнению с традиционным двухмерным визуальным позиционированием, которое может распознавать только детали с фиксированной глубиной и получать только частичную информацию о местоположении детали, имеет более высокую гибкость применения и больший диапазон обнаружения. Может обеспечить эффективное автоматизированное решение промышленных проблем, таких как разгрузка и разгрузка станков, сортировка деталей и укладка стогов.
Структурные оптические технологии и лазерные треугольники имеют некоторое сходство, но более сложные системы также получают больше информации и могут генерировать более детальные точечные облака. Структурные фотокамеры лучше подходят для сцен, где объект находится в состоянии покоя, а лазерные треугольные камеры лучше подходят для состояния движения объекта, особенно конвейера или линии передачи. В сценариях со сложным светом окружающей среды или прямым солнечным светом мощные лазерные треугольные камеры имеют больше преимуществ, лазеры проецируют свет с очень узкой длиной волны, а датчики изображений могут фильтровать световые помехи окружающей среды через узкополосный фильтр. Структурные фотокамеры в основном используют светодиодные источники света без риска безопасности. Лазерные треугольные камеры используют лазеры, которые представляют потенциальный риск для глаз. Для субмикронных сценариев применения структурные фотокамеры имеют больше преимуществ, а лазерные треугольные камеры не достигают субмикронной точности из - за наличия лазерных пятен. Структурная фотокамера представляет собой трехмерную визуализацию всего поля зрения за один раз, в отличие от лазерной треугольной камеры, которая получает только информацию о глубине сечения измеренного объекта за один раз. В практическом применении структурная фотокамера проецирует точно откалиброванный белый или синий свет со специальной структурой на объект, обычно с параллельными линиями, полосами или сетками. Когда структурный свет попадает на поверхность испытуемого, структура света изменяется в зависимости от высоты и кривизны поверхности испытуемого. В случае с полосатым структурным светом полосы толще или тоньше на поверхности объекта, что означает, что точки отбора проб в этих местах находятся ближе или дальше от камеры, а специально разработанные алгоритмы распознавания образов и трехмерной реконструкции завершают трехмерное изображение на основе информации. Некоторые проекторы со структурированными фотокамерами, которые одновременно выполняют функции RGB камеры, могут получать информацию о текстуре и цвете объекта.
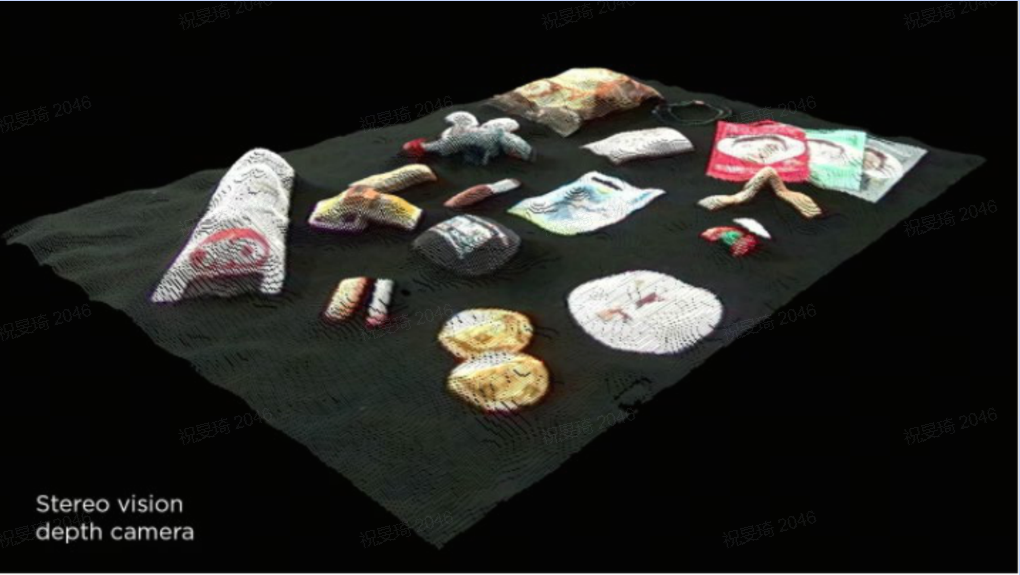
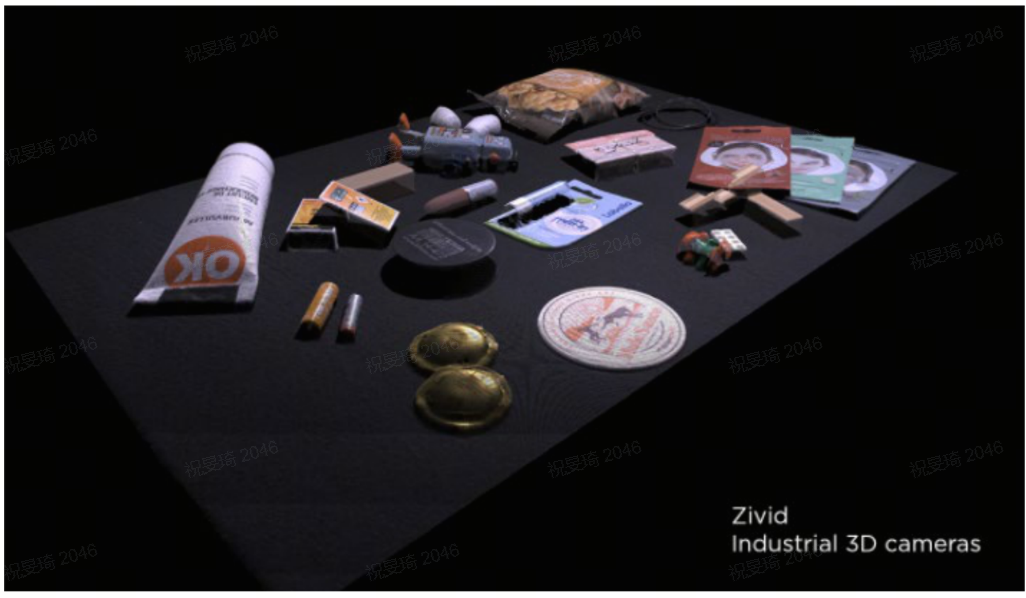
Структурная фотокамера ZIVID от Hao Ai Smart Agency спроектирована с одним проектором и одной камерой, похожей на активное бинокулярное стереоскопическое зрение, но без одной камеры. Благодаря активному проецированию структурированных источников света к объекту целевого измерения искусственно добавляются легко идентифицируемые характерные точки. Поскольку структура известна заранее и не является случайной, производительность извлечения характеристик ниже, а также избегает проблем с вычислениями корреляции. Структурные фотокамеры с одним проектором и одной камерой, как и активные бинокулярные стереовизуальные камеры, сталкиваются с проблемами усреднения блоков, разрешения и точности. Структурная фотокамера ZIVID для преодоления этих проблем вводит структурированный свет, который кодирует как временную, так и пространственную области. Но структурные фотокамеры, как и лазерные треугольные камеры, по - прежнему вызывают потерю данных и ошибки обнаружения для объектов с большой зеркальной, темной или поглощающей скоростью. Вот сравнение точечного облака, полученное структурированной фотокамерой ZIVID и бинокулярной стереовизуальной камерой:
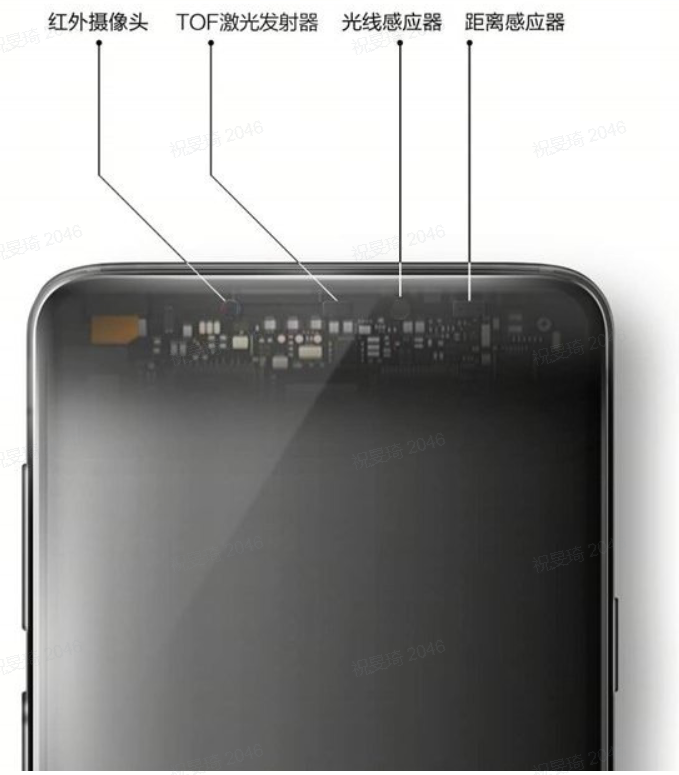
Прозрачная версия Mi 8.отправлятьИспользуя технологию 3D - структурированного света в лагере Android, Oppo впоследствии использовала 3D - структурированный свет в Find X, VivoотправлятьТехнология ToF 3D гипериндукции, 300 000 инфракрасных точек измерения. Эффективный объем информации о глубине ToF в 10 раз больше, чем структурный свет, в дополнение к более высокому объему информации, ToF также работает на более высоком расстоянии, чем структурный свет, используя расстояние до 3 метров, что в три раза больше, чем последний.
Лазерный треугольник
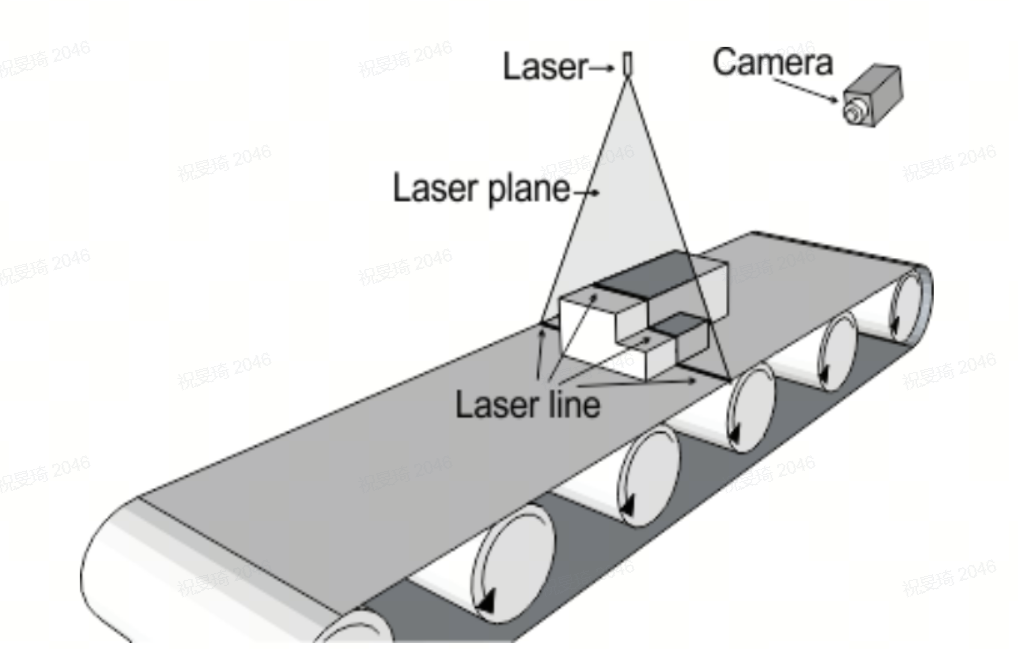
Лазерный треугольник (Laser Triangulation) измеряет объектив камеры и лазер под определенным углом, лазерный источник света проецируется на поверхность объекта, образуя контуры поверхности объекта, чтобы получить трехмерное изображение объекта, объект и камера должны иметь относительное движение, чтобы генерировать контуры поверхности нескольких объектов, и, наконец, камера формирует эти контуры в трехмерное изображение. Этот метод измеряет геометрическое смещение линии, значение которой зависит от высоты объекта. Это одномерная технология визуализации, основанная на сканировании объектов. В зависимости от расстояния между лазерным излучателем и измеренным объектом лазерные точки появляются в разных местах поля зрения камеры. Треугольные световые пути формируются лазерными точками, камерами и лазерными излучателями, поэтому эту технологию часто называют триангуляцией. Технология чувствительна к структурированным или сложным поверхностям, и некоторые лазерные линии не могут отражаться на камере, когда объект слишком высок.
В зависимости от угла между падающим лучом и нормой поверхности измеренного объекта лазерный триангулятор можно разделить на два типа: косой и прямой. Прямое излучение представляет собой угол наклона между падающим лучом и нормальной поверхностью измеренного объекта 0. Косое излучение - это угол между нормалью падающего луча и поверхностью измеренного объекта a > 0. Как показано на рисунке ниже, наиболее распространенные формы расположения с прямым и косым излучением:
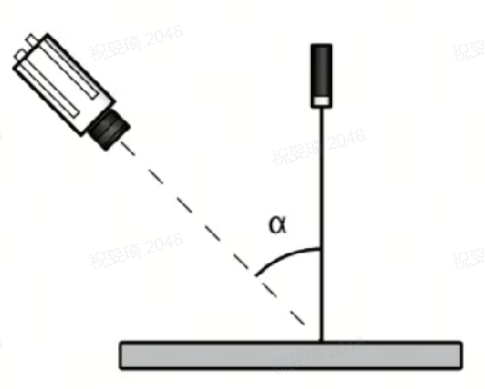
Прямой

Косая форма
Ниже в качестве примера приведен принцип лазерного триангуляции.

Красные, зеленые и синие пунктиры на рисунке выше показывают, что отраженный свет на разных расстояниях проецируется в различные положения поверхности изображения камеры, исходя из которых рассчитывается расстояние между датчиком и поверхностью объекта. Изменение вертикального расстояния d приведет к изменению положения изображения камеры d '. Можно видеть, что диапазон измерений и точность этой технологии взаимно ограничены. Чем выше точность, тем меньше изменение вертикального расстояния отражается на сдвиге поверхности изображения камеры. Таким образом, диапазон изменений местоположения цели должен быть ограничен. По мере увеличения глубины цели она быстро превышает физический размер датчика изображения камеры. В конкретном дизайне оптической системы необходимо взвесить диапазон измерений и точность измерений в соответствии с потребностями измерения для достиженияХороший.Эффективность.
Камера, основанная на лазерной триангуляции, состоит в основном из лазерного диода (Laser Diode, LD), конвергентного объектива, приемного объектива, датчика изображения и блока обработки сигналов. Его световой путь показан на рисунке ниже:

x Отражает смещение поверхности испытуемого по отношению к исходной опорной плоскости.
x 'означает смещение измеренного объекта на датчике изображения
a Угловой угол между лазерным лучом и оптической осью приемного объектива
Бета указывает угол между оптической осью приемного объектива и поверхностью датчика изображения
L - расстояние между поверхностью объекта и приемным объективом.
L 'обозначает расстояние между приемным объективом и датчиком изображения
Используя аналогичный принцип треугольника, можно получить:

| Прямой | Косая форма | |
| преимущество |
|
|
| Недостатки |
|
|
Лазерная триангуляция имеет очень высокое разрешение и точность измерения, ее разрешение может быть расширено до миллиметрового и микронного уровней, но в практическом применении ограничено поперечным расстоянием камеры и лазерного источника света, а также более длительным временем измерения и подходит только для измерений на более коротких расстояниях. Для лазерной треугольной камеры прямого действия, хотя увеличение угла между оптической осью камеры и плоскостью лазера может улучшить разрешение z - оси, но с увеличением угла тета явление оптического затенения также становится все более очевидным, особенно когда поверхность объекта имеет выпуклые взлеты и падения, эта структура имеет определенную защиту: область, не освещенная лазерной линией, называется тенью, а область, в которой камера не получает отраженного света, называется слепым пятном.
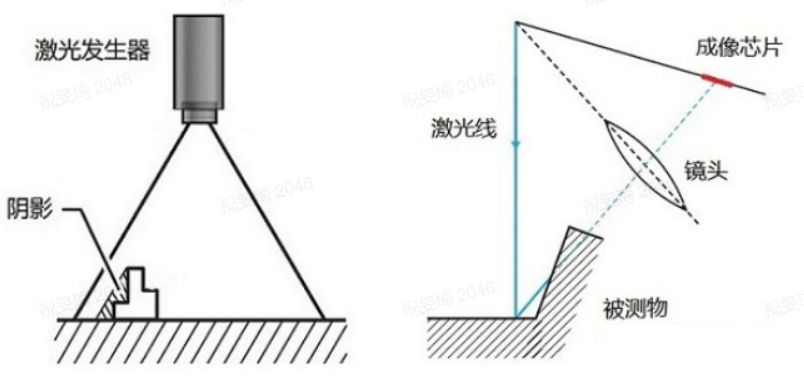
Если поверхность измеренного объекта неоднородна, в дополнение к оптическому затенению могут возникать множественные отражения.
На рисунке ниже показано, что свет 1 происходит на поверхности объекта.第1Вторичное отражение, свет 2, является вторым отражением падающего света на поверхности объекта, и эти два света находятся в разных местах изображения на детекторе.

На рисунке ниже показано два вторичных отражения красного падающего света на поверхности объекта, оба из которых находятся в одном и том же положении изображения на детекторе.

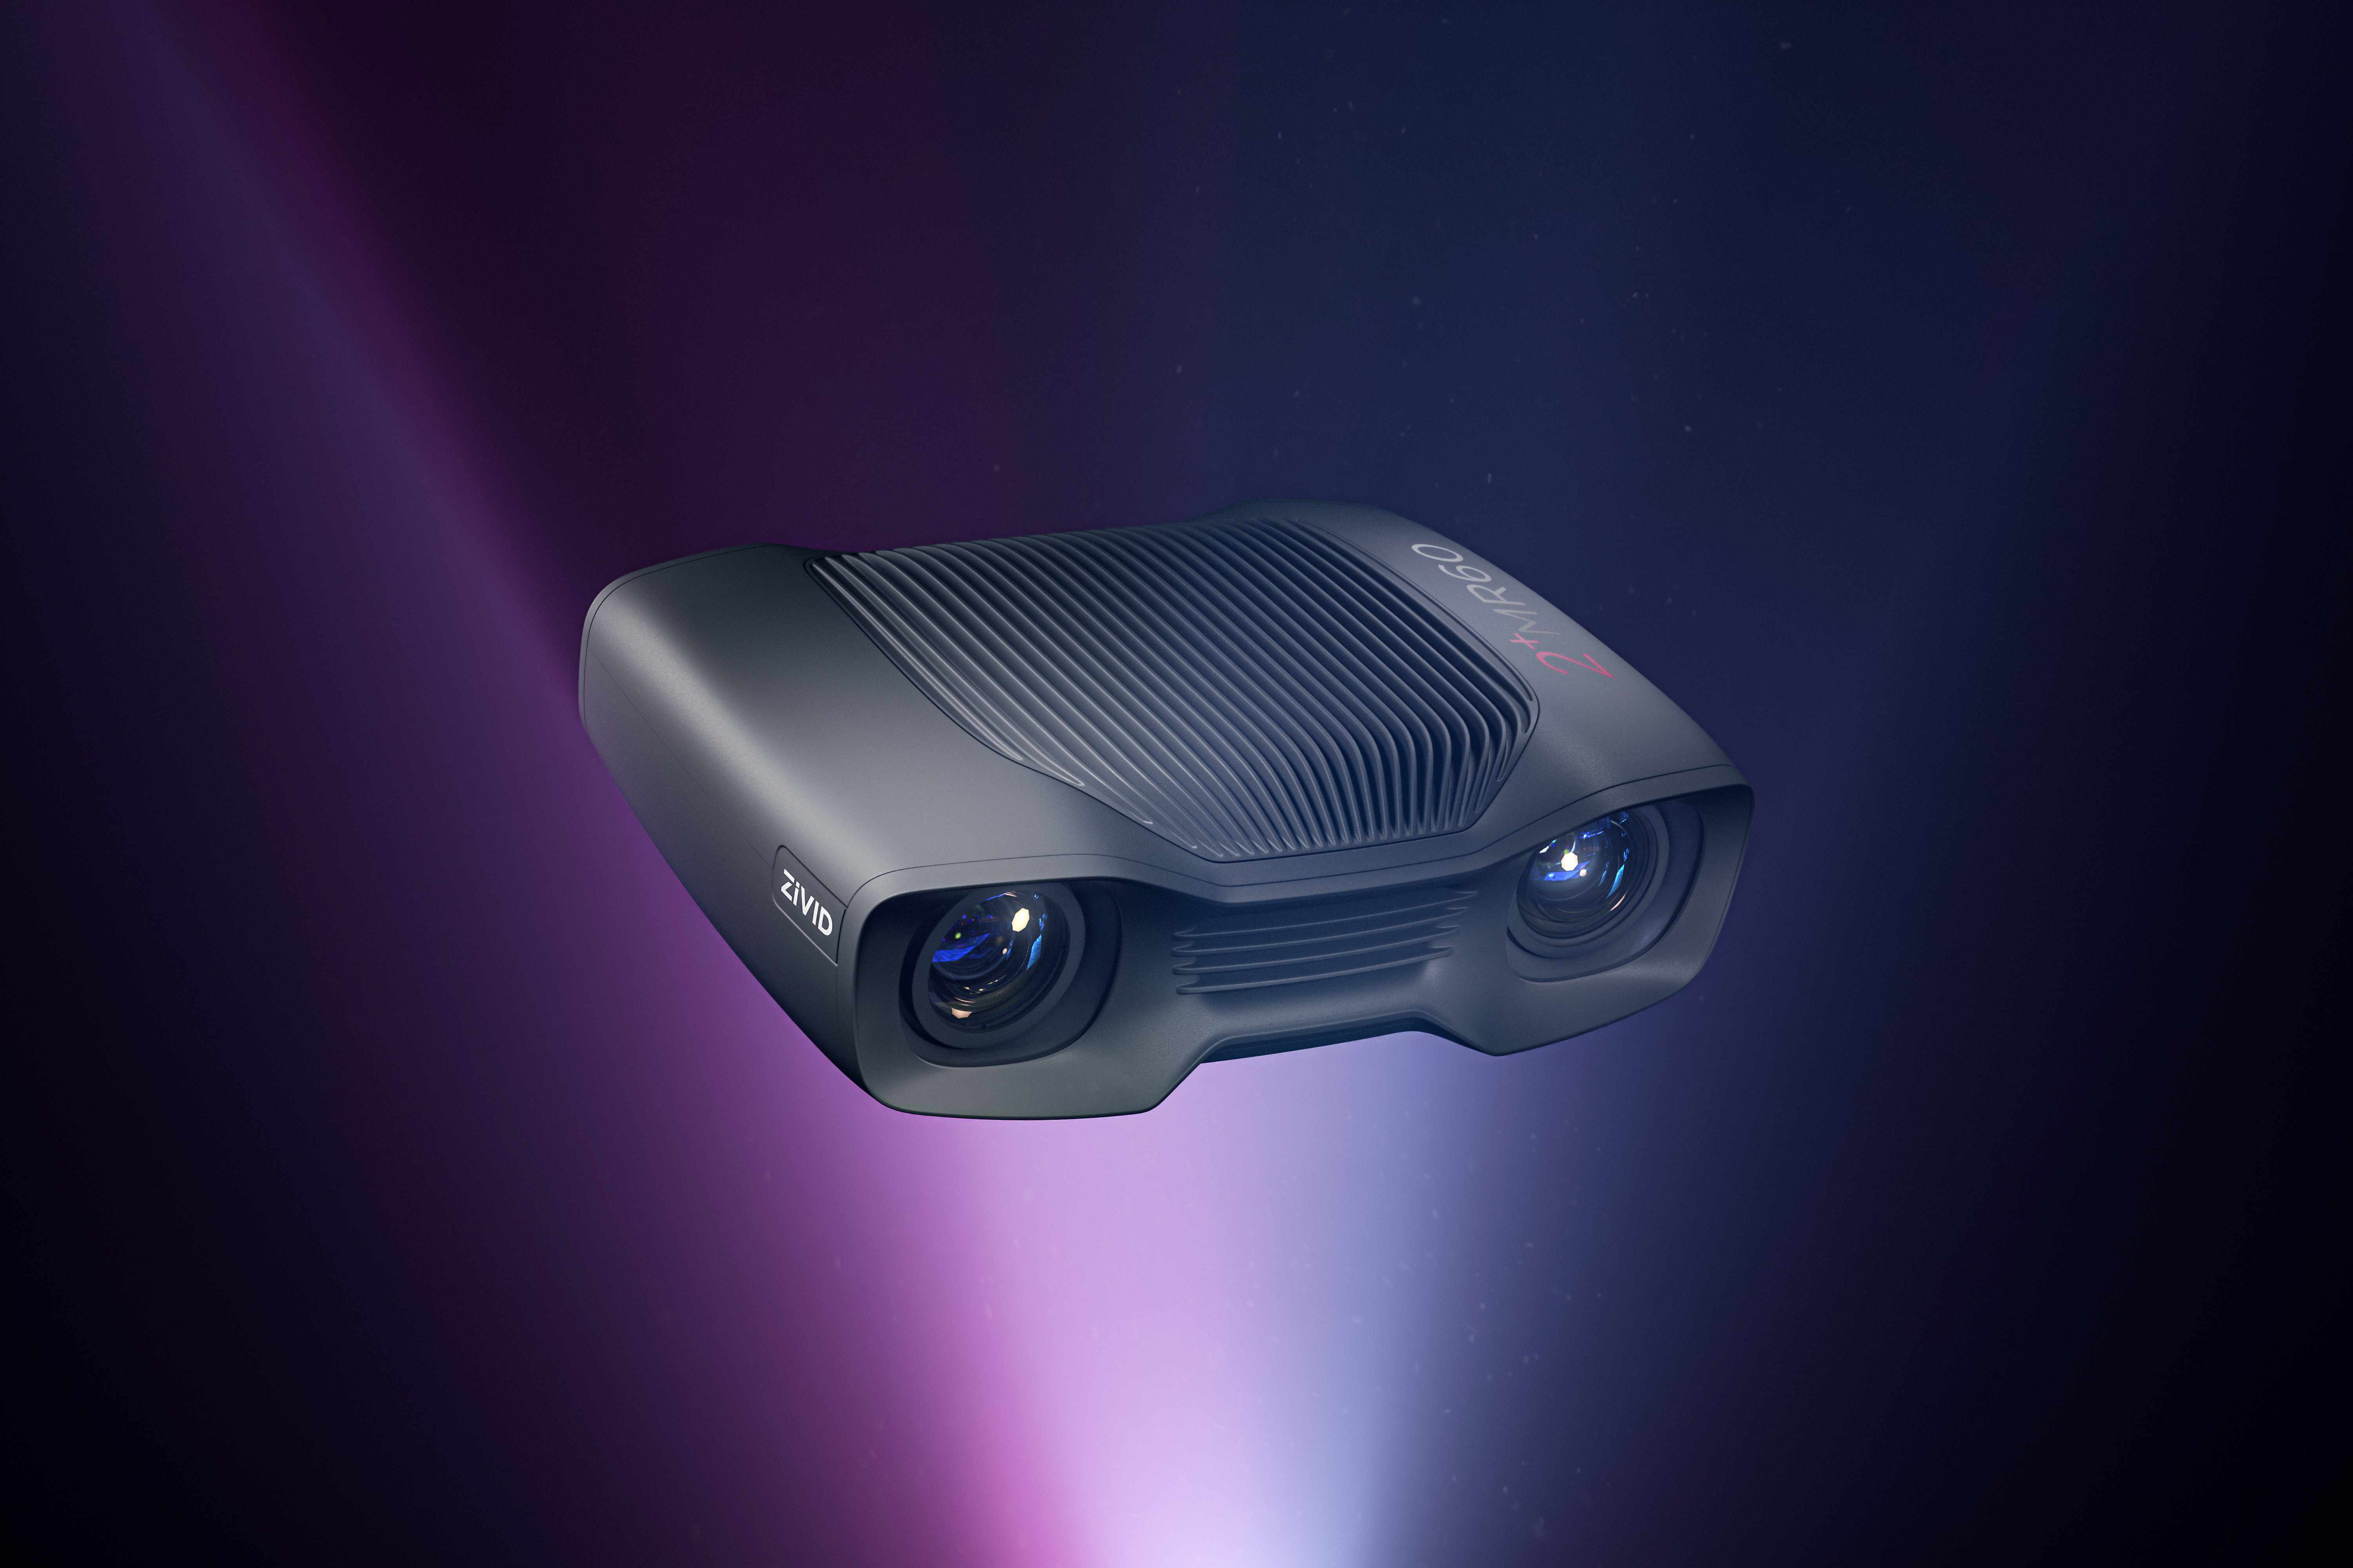
Зивид 2+ М60
Скачать Zivid 2 + M60Это роботизированная фиксированная 3D + 2D камера с высоким разрешением для требований к разрешению, точности и деталямвысокийПрименение. Камера представляет собой продукт в 3D - камере Zivid, который может захватывать самые четкие и плотные точечные облака, до 5000 точек на квадратный сантиметр с точностью более 99,8%, и все объекты могут быть отображены в их реальной форме. Для проверки качества и тонкой и тонкой сборки он может легко наблюдать каждую деталь, характеристики и дефекты. Самые удивительные точечные облака были пойманы всего за 100 миллисекунд.
О мудрости Хао
HaoAi Intelligent является профессиональным агентом ZIVID в области 3D - зрения в Китае.
HaoAi Intelligent фокусируется на предоставлении общего решения для 3D - машинного зрения, чтобы помочь улучшить уровень интеллектуального производства в Китае и модернизацию промышленности!
В настоящее время у нас есть группа высококвалифицированных инженеров по 3D - машинному зрению и инженеров по разработке алгоритмов, обладающих полной способностью оценивать проекты машинного зрения и базовыми возможностями разработки алгоритмов. Наше комплексное решение 3D Machine Vision успешно реализовано во многих областях, таких как силовые батареи, автомобильная промышленность, потребительская электроника, белая бытовая техника, проверка рельсовых путей и т. Д., Накоплен богатый опыт разработки приложений и программного обеспечения для проектов 3D Machine Vision!
Основные продукты HaoAi Intelligent: 3D машинное зрение в целом решение, включая конструкционную оптическую 3D - камеру, лазерную камеру сканирования, 3D - датчик лазерного контура SICK, камеру TOF, высокоточную 3D - измерительную систему, систему визуального наведения и позиционирования, неупорядоченную систему захвата и т. Д. Для достижения плоскости, разности высот, измерения положения, обнаружения дефектов выпуклости, обнаружения клеевых дорог, полировки роботов визуального наведения, сборку роботизированных деталей визуального наведения, беспорядочный захват деталей и другие функции.